Els robots submarins i la intel·ligència artificial amplien l’exploració dels oceans profunds
Els vehicles submarins autònoms permeten cartografiar el fons marí a milers de metres de profunditat i incorporar sistemes d’anàlisi de dades durant les immersions.
Més del 70% del fons oceànic encara no disposa de cartografia moderna detallada, segons les dades recollides l’abril de 2026. Els vehicles submarins autònoms (AUV) i els sistemes d’intel·ligència artificial s’utilitzen per ampliar el coneixement d’aquestes zones, caracteritzades per pressions extremes, absència de llum solar i limitacions en les comunicacions.
Aquests equips permeten explorar àrees del fons marí sense connexió física permanent amb un vaixell de superfície. Incorporen sensors, sistemes de navegació i instruments científics per registrar dades oceanogràfiques i elaborar mapes del relleu submarí.
Vehicles autònoms per explorar el fons oceànic
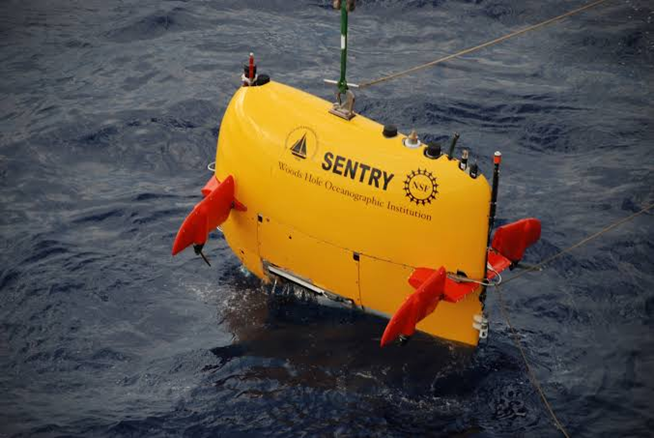
Els AUV són robots submarins autopropulsats que poden efectuar missions sense cables de control. A diferència dels vehicles operats remotament (ROV), segueixen plans de navegació programats i, segons les seves característiques, poden modificar determinades operacions durant la immersió.
Per treballar a profunditats de fins a 6.000 metres, on la pressió hidrostàtica se situa al voltant de les 600 atmosferes, aquests dispositius utilitzen materials resistents com el titani i la ceràmica, així com sistemes de flotabilitat específics.
Entre els instruments que poden incorporar hi ha sonars multifeix, sensors de temperatura, magnetòmetres i equips per mesurar les propietats físiques i químiques de l’aigua.
El maig de 2025, el robot submarí autònom Orpheus va efectuar immersions a més de 5.600 metres de profunditat i va obtenir imatges de fons abissals pròxims a la fossa de les Marianes.
La intel·ligència artificial permet adaptar les missions submarines
La incorporació d’intel·ligència artificial als vehicles submarins permet processar informació directament als ordinadors de bord, sense necessitat de mantenir una connexió constant amb la superfície.
Aquesta tecnologia, coneguda com a Edge AI o intel·ligència artificial perimetral, pot analitzar les dades procedents dels sensors i identificar determinades característiques de l’entorn.
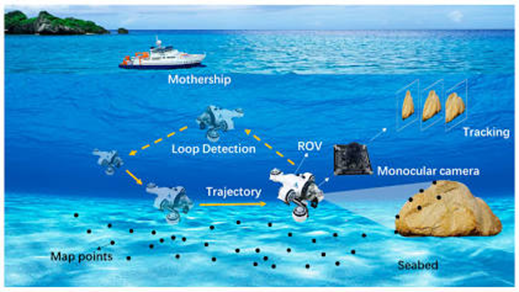
Els sistemes de navegació també poden combinar informació acústica, visual i inercial per calcular la posició del vehicle i elaborar mapes mentre es desplaça. Una de les tècniques utilitzades és el SLAM, que permet efectuar localització i cartografia simultànies.
En els vehicles equipats amb sistemes de mostreig adaptatiu, la detecció d’una anomalia química o d’un element d’interès científic pot comportar modificacions de la trajectòria o de la profunditat de navegació. Aquestes funcions depenen dels sensors, dels algoritmes i de la configuració de cada missió.
Cartografia de les fonts hidrotermals
Les campanyes científiques desenvolupades per institucions com la Woods Hole Oceanographic Institution i el Monterey Bay Aquarium Research Institute (MBARI) utilitzen vehicles submarins per estudiar dorsals oceàniques, fonts hidrotermals i ecosistemes de profunditat.
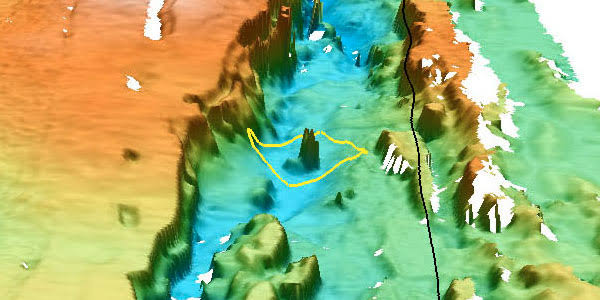
Els AUV poden elaborar mapes batimètrics que serveixen per planificar inspeccions posteriors amb altres equips submarins.
El MBARI també utilitza el sistema LASS, instal·lat en un vehicle operat remotament. Aquest dispositiu combina sonar multifeix, lidar i càmeres estereoscòpiques per obtenir reconstruccions detallades del relleu.
Segons les dades publicades per l’institut el 2018, el sistema pot generar mapes amb una resolució lateral d’un centímetre i fotografies amb una resolució de dos mil·límetres. També es va documentar la cartografia d’una superfície de 150 per 150 metres durant una immersió de deu hores.
Aplicacions ambientals i industrials
Els vehicles submarins autònoms també s’utilitzen en tasques relacionades amb el seguiment ambiental, l’estudi dels ecosistemes marins i la inspecció d’infraestructures submarines.
Entre les possibles aplicacions hi ha l’avaluació dels efectes de la mineria submarina, la revisió de cables de telecomunicacions, la inspecció d’oleoductes i el control d’instal·lacions eòliques marines.
Aquestes tecnologies permeten recollir dades en zones on les condicions de treball dificulten la intervenció humana directa.
Recerca submarina a Catalunya i Espanya
A Espanya, diferents organismes científics desenvolupen activitats relacionades amb la tecnologia submarina i l’estudi del medi marí.
L’Institut Espanyol d’Oceanografia (IEO-CSIC) duu a terme tasques de recerca i seguiment oceanogràfic, mentre que la Unitat de Tecnologia Marina (UTM-CSIC) proporciona suport tècnic i operatiu a campanyes científiques amb vehicles submarins.
A Catalunya, el Centre d’Investigació en Robòtica Submarina (CIRS) de la Universitat de Girona treballa en el desenvolupament de vehicles i algoritmes de navegació subaquàtica, incloent-hi sistemes de localització i cartografia simultànies.
La combinació de robòtica, sensors i processament de dades permet obtenir informació sobre zones oceàniques que encara disposen d’una cartografia limitada.